摘要:近期有用户提出,希望在无人机悬停高度上,将我司HY-SA256二维超声波风速仪与旁边测风塔上同高度的风杯式风速仪做现场比对,并以风杯式风速仪为基准对HY-SA256进行标定校准。本文从计量溯源体系、国际与国内校准规范、现场流场条件、风速仪表征特性四个层面说明:该方案在计量学上不成立,不具备可操作性,也无法给出有效的校准结果。HY-SA256出厂前已在标准风洞中完成多点标定与校准,其量值具备可溯源性;如需复核,正确路径是送回具备资质的计量机构按JJF 1934-2021、ISO 16622、ISO 17713-1等规范在风洞中重新检定,而不是在自然环境中自行比对。
一、问题的提出
无人机搭载测风传感器开展低空风场探测,近十年已成长为大气边界层观测的一条成熟技术路线。相较于建设测风塔,无人机方案在机动性、成本与空间覆盖上具有明显优势,尤其在复杂地形和海上场景中,固定塔架几乎无法替代其灵活性。
但这一技术路线有一个天然的软肋:旋翼转动会在机体周围形成强烈的诱导流场,搭载在机体上的传感器测到的究竟是“自由来流”还是“被旋翼改造过的流场”,一直是从业者最关心的问题。用户的顾虑正落在这里——既然怀疑无人机上的超声波风速仪不准,那么拿旁边测风塔上同高度的风杯式风速仪做基准,比一比、校一校,似乎是个顺理成章的工程做法。
这个想法在直觉上合理,在计量学上不成立。下面逐条说明理由,并给出可行的替代路径。
二、HY-SA256的准确性来自风洞,而非来自现场比对
2.1 出厂前的风洞标定
HY-SA256无人机风速仪是我司基于声共振原理研制的二维超声波风速风向仪,专为小型飞行器和无人驾驶平台设计。整机重量56g,外形尺寸50mm×50mm,测风范围0~60 m/s,风速精度±3%,风向精度±3°,工作温度-40℃~+70℃,工作海拔0~4000m。
每一台HY-SA256机载风速仪在出厂前都会在标准风洞中完成标定与校准。用户在整机精度指标内使用,无需额外为“准确性”本身担忧。这一点并非厂家自我声明,而是有明确的规范依据。
2.2 规范是怎么规定的
世界气象组织(WMO)在其《气象仪器与观测方法指南》(WMO-No.8,即CIMOGuide)第5章“地面风的测量”第5.10节“校准与维护”中给出了一句非常明确的表述:
“风杯式、螺旋桨式和风向标式风速仪,只有在风洞中才可能实现完全可靠的校准;这类仪器的性能如今已广为人知,只要仪器状态良好,制造商的校准结果在多数用途下都是可以信赖的。”
同一节还指出,风洞试验适用于特殊项目或新型号的型式试验,并直接指向两个国际标准:ISO 16622:2002和ISO 17713-1:2007。
国内的情况同样清楚。我国现行的计量技术规范体系中,与测风仪器直接对应的校准规范包括:
JJF 1934-2021《超声波风向风速测量仪器校准规范》——直接适用于HY-SA256机载风速仪这一类产品;
JJF 1935-2021《杯式风速传感器校准规范》;
JJF 2011-2022《螺旋桨式测风仪校准规范》。
以JJF 1934-2021为例,规范对“校准条件”的规定是硬性的:环境温度(15~30)℃,相对湿度不大于85%,大气压力(500~1050)hPa;标准器为皮托静压管(K 取值范围0.999~1.002,相对扩展不确定度U不大于0.5%);配套风洞要求风速稳定性≤0.5%、风洞均匀性≤1.0%、气流偏角≤1.0°。校准点取2m/s、5m/s、10m/s、15m/s、20m/s、30m/s,风向校准点按0°、45°、90°…315°逐点转动。
规范同时要求,被检仪器必须垂直固定在风洞底座的水平旋转平台上,感应部分位于试验段截面积中心,且与皮托静压管探头的距离不小于100mm——为的是让两者处于同一段均匀流场中。
国际标准的口径一致。ISO 16622:2002《气象学——声波风速仪/温度计——平均风速测量的验收试验方法》把风洞试验列为验收试验的核心环节;ISO17713-1:2007《气象学——风的测量——第1部分:旋转式风速仪性能的风洞试验方法》则明确规定,校准应覆盖仪器预期使用范围内的测试风速,并在非线性区至少取 5个点。
风力发电行业的标准更严格。IEC 61400-50-1:2022《风能发电系统——第50-1部分:风的测量——气象塔、机舱和轮毂罩安装仪器的应用》第8章规定了风洞校准程序,要求所有风速仪必须在满足特定质量要求的风洞中标定,以符合ISO 3966的NPL型皮托管或激光多普勒测速仪(LDA)作为参考风速,校准范围为4~16 m/s,间隔不大于1m/s,且必须同时记录升速和降速两个方向的数据。
这些规范共同指向一个结论:风速仪的量值溯源,其标准器是风洞,而不是另一台安装在自然环境里的风速仪。
三、自然环境不具备校准的基本条件
校准的本质,是把被检仪器的示值溯源到一个已知的、不确定度更小的量值上。这要求参考量本身足够确定。自然环境恰恰在这一点上不合格。
3.1 自然风速的波动量级,远超仪器允差
风洞中的风速可以稳定控制在优于0.5%的水平;自然环境中的风速却是典型的随机过程。以10min平均风速15m/s、湍流强度16%的常见工况估算,风速的标准差约为2.4m/s,2σ波动区间接近4.9m/s——比HY-SA256机载风速仪的±3%允差(约±0.45m/s)大出一个数量级。
这意味着,如果只取平均值比对,得到的偏差里混入了大量湍流涨落的贡献,无法分离出仪器本身的系统误差;如果不取平均,逐点瞬时值之间的差异更是毫无参考价值。风洞中的平稳气流与自然环境中的湍流,在这一点上没有可比性。
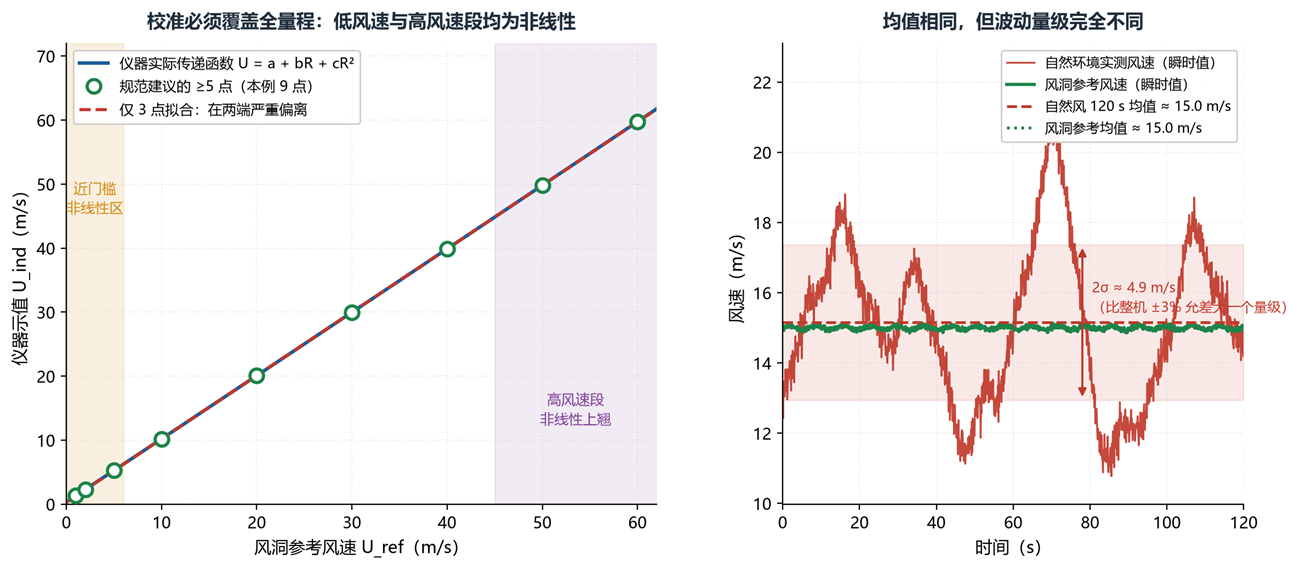
图1 (左)校准必须覆盖全量程:低风速门槛区与高风速段均存在非线性,取点不足会在两端产生显著外推误差;(右)风洞参考风速与自然环境实测风速的波动量级对比,两者均值相同,但2σ波动相差约两个数量级。
3.2风杯式风速仪本身在自然环境中就不准
把风杯式风速仪当作“基准”,还有一个更根本的问题:风杯式风速仪在湍流环境中的示值本身就存在系统性偏差,它在自然环境中并不是一个可靠的参考。
最典型的是“超速效应”(overspeeding)。风杯转子具有转动惯量,对风速上升的响应快于对风速下降的响应,因此在脉动风场中会“偏高”。Busch与 Kristensen在1976年发表于《Journal of Applied Meteorology》的经典论文中给出了定量关系:
ΔS / S = I_h² · J_s(l₀/Λ_s) + c·I_w²
(I_h、I_w分别为水平与垂直湍流强度,l₀为仪器的距离常数,c为量级为1的常数)
Papadopoulos等学者2001年发表在《Boundary-Layer Meteorology》的现场对比试验更进一步:四种商用风杯式风速仪在一处复杂地形测站上同时测量,在平均气流为水平的工况下,各仪器之间平均风速读数的差异最大可达2%,而这一差异恰好与各自的超速效应量级相符。研究明确指出,即使平均流是水平的,对风速仪角响应特性的认识误差,也是平均风速测量误差中的最大来源。
换句话说,用一台在自然环境中本身就带1%~2%系统偏差的风杯式风速仪,去校准一台风洞标定精度为±3%的超声波风速仪,是把参考基准建立在一个不确定度更大的量上——方向正好倒过来了。
四、距离再近,也不是同一个流场
用户设想中,让无人机的HY-SA256机载风速仪尽量靠近测风塔上的风杯,认为“距离近,测的就是同一股风”。这个假设在两种仪器各自所处的流场环境中都不成立。
4.1 旋翼下洗流改写了无人机周边的流场
多旋翼无人机悬停时,旋翼产生的诱导速度场会使机体周围的空气产生显著的三维扰动。Jin等学者2024年发表于《Atmospheric Measurement Techniques》的研究,用三台短程连续波多普勒激光雷达(DTU WindScanner)实测并结合CFD仿真,定量给出了扰动区的范围:以相对自由来流偏差超过1%作为扰动判据,在无人机下方1倍旋翼直径(D=0.71m)的水平面上,水平风速的扰动区向上游延伸约2.8D,垂直风速的扰动区向上游延伸超过7D。研究进一步指出,对搭载在无人机上的声波风速仪而言,要把垂直风分量测量误差控制在1%以内几乎做不到。
我司此前完成的《无人机旋翼对二维超声波风速仪测量结果的影响研究》也得出了一致结论:多旋翼无人机中心区域存在一个静风区,风速仪必须安装在静风区内,测量结果才基本不受旋翼湍流影响;而一旦将风速仪移出中心位置,哪怕只是移到旋翼边缘下方,测量结果立刻出现明显偏差。
也就是说,HY-SA256机载风速仪测到的是“已被旋翼改造过的流场”,而风杯测到的是“被塔架改造过的流场”。两个点各有各的扰动,彼此之间没有可比性。
4.2 塔架本身就是流场干扰源
WMO CIMO Guide第5章对测风塔的安装条件有明确要求:标准暴露条件为开阔平坦地形上离地10m,且风速仪与任意障碍物之间的距离至少为障碍物高度的10 倍;直接处于树行、建筑物或其他障碍物尾流中的风速测量“价值很低,几乎不包含未受扰动风场的信息”。CIMO Guide还指出,尾流在下风方向可以轻易延伸到障碍物高度的12~15倍。
同章对“流动畸变修正”(flow distortion correction)的说明更直接:修正因子C_F用于校正邻近大型物体造成的流动畸变,只有在自由立杆的塔顶测量时,流动畸变才可以忽略(C_F=1)。安装在塔身侧面吊臂上的仪器,必须考虑塔体的流动畸变,其修正曲线最好通过风洞模型试验获得。
IEC 61400-50-1:2022第10章对气象塔上的仪器安装作了同样的分级规定:顶部单侧安装、顶部并排安装、侧面吊臂安装三种方式,对应的安装不确定度分别按 0.5%、1.0%、1.5%计。对于管状塔,风速恢复到中心轴线99.5%的位置需要8.2倍塔径的距离;对于桁架塔,则需按推力系数C_T折算。
因此,无人机上的风速仪与塔架吊臂上的风杯,无论空间距离多近,都处在两个物理机制不同、畸变程度不同的局部流场中。
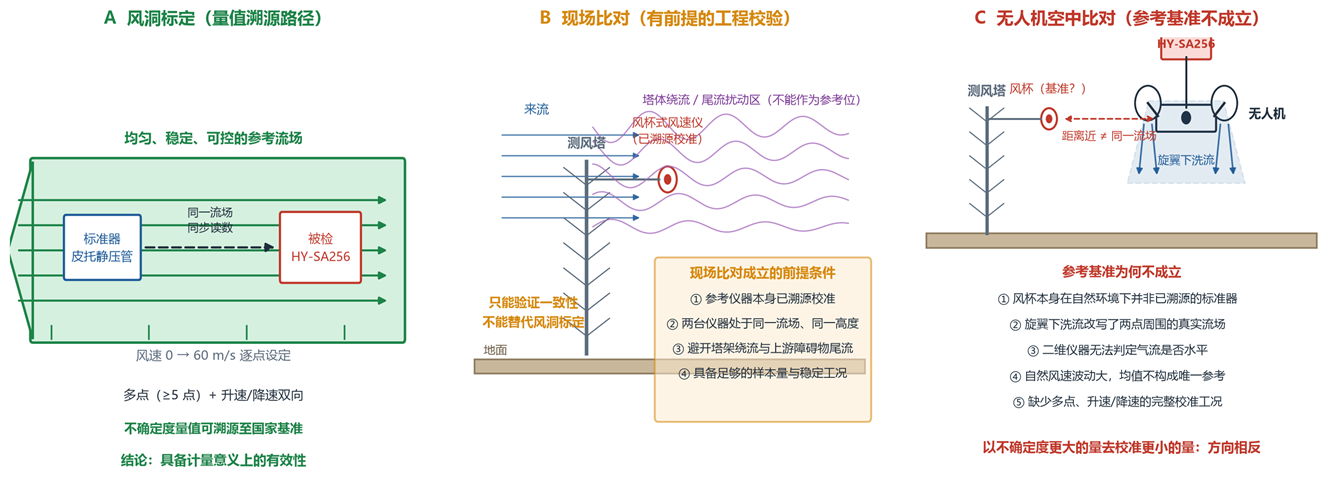
图2 三种测风路径的对比。(A)风洞标定:参考标准器与被检仪器处于同一段均匀、稳定、可控的流场,量值可溯源至国家基准,具备计量意义上的有效性;(B)现场比对:只有同时满足参考仪器已溯源、两点共流场、避开塔架绕流与障碍物尾流、样本量与工况充分四项前提时才可成立,且只能验证一致性,不能替代风洞标定;(C)本次提出的无人机空中比对:参考基准不成立,以不确定度更大的量去校准不确定度更小的量,方向相反。
五、二维仪器无法判定气流是否水平
HY-SA256机载风速仪和常规风杯式风速仪都是二维风速仪,测量平面为水平面,输出的是水平风速分量与水平风向。两者都不具备测量垂直风分量的能力。
这一特性决定了:在自然环境中,没有任何一方能够判定测试区域的气流是否满足水平流场的假定。而实际情况是,近地面气流普遍存在平均上仰角与垂直脉动。IEC 61400-50-1:2022在风速仪分级体系中明确规定,A类(简单地形、低湍流)的平均上仰角容许范围为±3°,B类(复杂地形、高湍流)则放宽到±15°。地形起伏、热力对流、上游障碍物都会使实际气流偏离水平。
当气流存在倾角时,两台二维风速仪的响应特性不同:风杯的角响应并非理想的余弦响应(ISO 17713-1:2007专门规定了离轴响应比Q的测量方法),超声波风速仪在气流偏离其换能器阵列平面时也存在绕流与遮挡效应。两者的偏差量方向与大小都不一致,而这个偏差会直接混入比对结果,却无法被识别、也无法被剔除。
另外,这两类仪器对垂直风分量的响应机制完全不同:超声波风速仪通过声程时差直接解算水平风矢量,对垂直分量基本不敏感;风杯式风速仪则会把垂直分量部分地转化为转速变化(这正是Busch-Kristensen公式中c·I_w²项的物理来源)。在一个无法确知气流倾角的自然环境中,用一台对垂直分量敏感的风杯去校准一台对垂直分量不敏感的超声波仪器,本身就没有物理基础。
六、校准需要多点比对,现场不具备条件
一条完整的校准曲线,不是靠一两个工况点能建立起来的。
6.1 规范对校准点数量的要求
JJF 1934-2021规定风速校准点为2、5、10、15、20、30m/s,共6点;
ISO 17713-1:2007要求覆盖仪器预期使用范围,并在非线性区(近启动门槛处)至少取5点,典型测试风速包括2U₀、3U₀、4U₀、5U₀、6U₀以及0.1U_max至 U_max的序列;
ISO 16622:2002要求方向测试至少在5个固定风速下进行,风速分布大致按对数尺度等距;
IEC 61400-50-1:2022要求校准范围4~16m/s、间隔不大于1m/s,并同时记录升速与降速。
多点、双向的目的很实际:风速仪在低风速门槛区存在明显的非线性,在高风速段也可能出现轻微上翘;升速与降速之间还存在迟滞。只有取点足够密,才能通过最小二乘法拟合出可靠的传递函数(transfer function)U=a+bR+cR²…,以及启动阈值、距离常数、离轴响应比这些特征参数。
现场“顺风比一比”能得到的,最多是在当前这一个风速点上的一个差值。这个差值既没有覆盖量程,也没有区分方向,无法反演出仪器的传递函数,更谈不上给出修正系数。
6.2 靠自然风“分段积累”也不可行
有观点认为,可以选择不同的日子、不同的风速条件,分段测量、逐步积累不同风速段的数据。这个思路在原理上更接近校准,但在实践中会遇到三重障碍:
风速不可控——无法按需获得2、5、10、15、20、30m/s的稳定工况,自然风不会配合校准计划;
工况不可复现——每次测量时的风向、温度、气压、湍流强度都不同,各点数据不构成同一条件下的序列;
参考量不确定——每一点上的“参考值”本身都带有湍流引入的不确定度,误差无法通过累计样本消除,只能被平均掉一部分而无法分离系统偏差。
更关键的是,这样得到的是一组“自然环境下与某台风杯的差值”,而不是相对于某个可溯源标准的示值误差。计量上不成立,工程上也难以复现。
七、无人机测风的正确用法与正确校验路径
否定“空中比对标定”,不等于否定无人机测风这件事本身。国际同行在这条技术路线上的实践已经相当成熟,关键在于把问题分类处理。
7.1 已经过同行验证的技术路线
Ghirardelli等学者2025年发表于《Atmospheric Measurement Techniques》的SAMURAI-S系统,采用吊挂式(sling load)结构把声波风速仪悬挂在无人机下方,并在30m和60m高度上与一座60m测风塔的科研级声波风速仪进行了10~28min的飞行对比。结论是:该系统在水平风速测量上达到了常规固定式系统的数据质量,垂直湍流分量则存在轻微高估,且高估随风速增大而加剧。
这项研究给出的启示很明确:无人机测风可以做到与测风塔可比,但前提是(一)传感器经过充分标定,(二)通过合理的结构设计把传感器移出旋翼扰动区,(三)用足够长的平均时段和规范的比对方法。它验证的是“平台可用性”,而不是在做“现场校准”。
7.2 分两类处理用户的诉求
用户对测量结果的疑虑,本质上可以拆成两个不同性质的问题,处理路径完全不同:
第一类,量值准确性问题(计量问题)。如果担心仪器示值本身有系统偏差,正确做法是把仪器送到具备资质的计量机构,按JJF 1934-2021 / ISO 16622 / ISO 17713-1在标准风洞中重新检定并出具校准证书。这是唯一能给出可溯源修正值的路径。我司可提供出厂标定数据与风洞测试记录,也支持用户送第三方机构复检。
第二类,安装与数据质量问题(工程问题)。如果怀疑的是无人机测出的风速与预期不符,那么问题多半出在安装位置、机体干扰或数据后处理上,对应的措施包括:按静风区原则布置传感器,避开旋翼下洗流;保持支撑杆长度与安装姿态在多次飞行中的一致性;采用10min平均并按WMO惯例同步记录湍流强度;在条件允许时,让无人机与一座已溯源校准的测风塔做长时间、多工况的一致性比对——注意,这里的比对目的是校验“平台级”的整体偏差,而不是标定传感器本身,且参考塔上的仪器必须已溯源、且安装在塔顶自由流场位置。
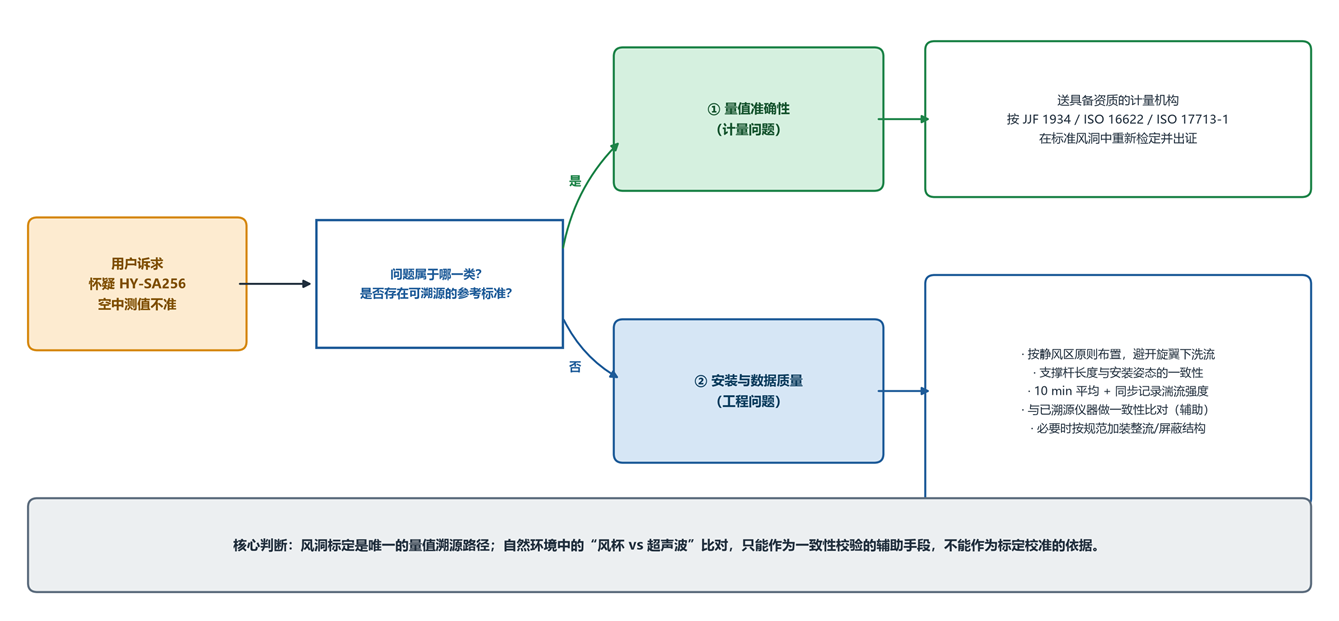
图3 问题分流与建议路径。用户的“不准”疑虑需先归类:量值准确性问题走计量溯源路径,安装与数据质量问题走工程优化路径。
八、结论
- HY-SA256机载风速仪出厂前已在标准风洞中完成多点标定与校准,出厂精度指标可信;如需复核,请走计量机构送检路径。
- 风速仪标定与校准的标准器是风洞。WMO CIMO Guide、JJF 1934-2021、ISO 16622、ISO 17713-1、IEC 61400-50-1在这一点上口径完全一致。
- 自然环境中不具备校准的基本条件:风速不可控且波动量级远超仪器允差,风杯式风速仪自身在湍流中就有1%~2%的系统偏差。
- 校准需覆盖全量程的多点比对(规范要求不少于5~6点,并区分升速/降速),现场单点比对既无法反演传递函数,也无法给出修正系数。
- 无人机与测风塔上的两点,各自处于被旋翼和被塔架改造过的不同流场中,空间距离再近也不具备流场同一性。
- 两者均为二维风速仪,都无法判定气流是否水平;在气流存在倾角时,两者的响应机制不同,偏差无法识别与剔除。
- 自然风速的波动很大,取平均无法提供有效的校准参考:均值相同不代表瞬时工况相同,湍流涨落会淹没待测的系统偏差。
附:主要依据与参考文献
[1] World Meteorological Organization. Guide to Meteorological Instruments and Methods of Observation (WMO-No. 8), Volume I, Chapter 5: Measurement of Surface Wind, §5.9.2, §5.9.4, §5.10. Geneva: WMO.
[2] JJF 1934-2021《超声波风向风速测量仪器校准规范》. 国家市场监督管理总局, 2021.
[3] JJF 1935-2021《杯式风速传感器校准规范》. 国家市场监督管理总局, 2021.
[4] JJF 2011-2022《螺旋桨式测风仪校准规范》. 国家市场监督管理总局, 2022.
[5] ISO 16622:2002, Meteorology — Sonic anemometers/thermometers — Acceptance test methods for mean wind measurements. ISO, 2002.
[6] ISO 17713-1:2007, Meteorology — Wind measurements — Part 1: Wind tunnel test methods for rotating anemometer performance. ISO, 2007.
[7] IEC 61400-50-1:2022, Wind energy generation systems — Part 50-1: Wind measurement — Application of meteorological mast, nacelle and spinner mounted instruments. IEC, 2022.
[8] Busch N E, Kristensen L. Cup Anemometer Overspeeding. Journal of Applied Meteorology, 1976, 15(12): 1328–1332.
[9] Papadopoulos K H, Stefanatos N C, Paulsen U S, Morfiadakis E. Effects of Turbulence and Flow Inclination on the Performance of Cup Anemometers in the Field. Boundary-Layer Meteorology, 2001, 101: 77–107.
[10] Jin L, Ghirardelli M, Mann J, Sjöholm M, Kral S T, Reuder J. Rotary-wing drone-induced flow — comparison of simulations with lidar measurements. Atmospheric Measurement Techniques, 2024, 17: 2721–2737.
[11] Ghirardelli M, Kral S T, Cheynet E, Reuder J. SAMURAI-S: Sonic Anemometer on a MUlti-Rotor drone for Atmospheric turbulence Investigation in a Sling load configuration. Atmospheric Measurement Techniques, 2025, 18: 2103–2124.
[12] 成都虹岳科技有限公司. 无人机旋翼对二维超声波风速仪测量结果的影响研究. 公司技术资料, 2026.