风速和风向通常打包在一起卖,难度却不在一个量级。风速标定一次就能长期使用;风向是定义在圆周上的角度量,平均值不能直接算,静风时没有意义,安装时对不准正北还会让整段数据整体偏移。指标上写着“±3°”,这三个字背后有不少前提条件。
下面把这条链路拆开:机械风向标的天花板、超声波的实现方式、误差来源,以及风向平均的算法门槛。
一、风向为什么比风速更难测准
第一个问题是平均。359°和1°只差2°,但如果把风向当普通数字相加再除以个数,10个全部落在345°~15°(北偏西至北偏东)的样本,算术平均得到179°——正南风,与实况完全相反。这不是极端假设,任何一次风向在北附近摆动的时段都会出现。
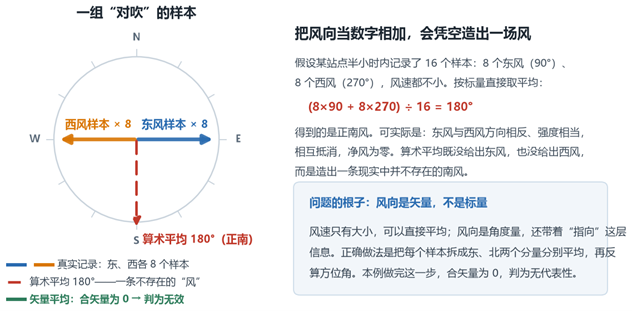
图1 一组“对吹”样本的两种处理结果:算术平均凭空造出一条南风,矢量平均则判定为无主导风向
第二个问题是静风。风速低于仪器的启动阈值时,风向本身没有物理意义,此时任何读数都是噪声。正规厂家的风向精度指标因此都要附加风速前提,例如虹岳 HY-WDSS2四爪超声波风速仪标注的是“±3°(V≥1m/s)”,而不是无条件的±3°。看风向指标不看前提条件,是选型里最常见的误读。
第三个问题是系统性偏差。风速标定偏差会随风速大小变化,容易被发现;风向的固定安装偏差则让数据分布正常、曲线平滑,只是整体旋转了一个角度,不会自我暴露。
二、机械风向标:三个互相打架的机械参数
风向标是尾翼加配重的结构,靠风力矩把尾翼推到与来流一致的方向。原理简单、成本低,但它的精度被三组互相矛盾的机械参数锁死。
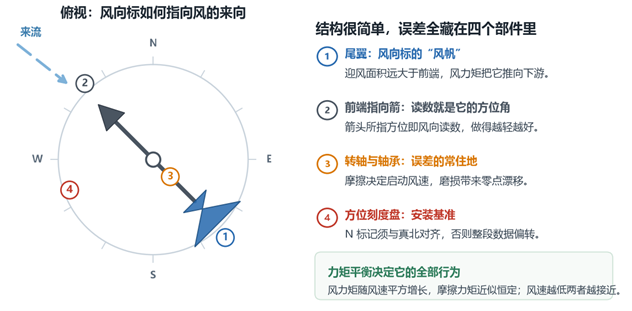
图2 机械风向标的结构与力矩来源:风力矩把尾翼推向下游,前端因此指向风的来向
首先是阻尼比。风向突然变化时,风向标会像弹簧一样摆动,阻尼不足就来回过冲,阻尼过大又迟迟到不了位。典型机械风向标的阻尼比在0.3附近,风向突变90°时过冲可达20°~30°,需要数秒甚至十几秒才能稳定。想同时要“快”和“稳”,在纯机械结构里是无解的。
其次是启动风速。摩擦阻力矩与风力矩的比值决定了风向标从静止到转动所需的最小风速,通常在0.3~0.8m/s。夜间静稳、山谷微风、辐射雾这类天气里,大量时段风速低于这个值,风向标干脆停着不动。风杯式风速计问题相同,且因转动惯量更大而更明显。
第三是可动部件带来的长期退化。轴承磨损、沙尘盐雾侵蚀、低温结冰卡滞,都会让方位零点缓慢漂移。更麻烦的是失效方式:风向标卡住以后不会报错,它停在一个方向上继续输出数据。维保人员看到的是“数据正常”,实际风向早就错了。
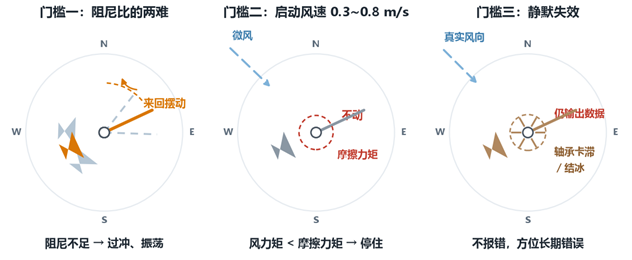
图3 机械风向标的三道机械门槛:阻尼比两难、启动风速、静默失效
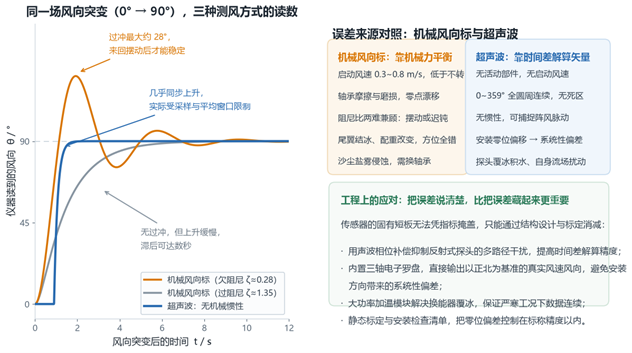
图4 风向突变时三种测风方式的动态响应,以及机械与超声波方案的误差来源对照
三、超声波测风:把角度变成时间差
超声波测风的物理基础是顺风、逆风传播的时间差。沿某条路径发射一对超声波信号,顺风传播时间为t₁=L/(c+v),逆风为t₂=L/(c−v),联立两式消掉声速c,得到该路径方向上的风速分量v=(L/2)·(1/t₁−1/t₂)。
在两对互成90°的换能器上各测一次,得到正交分量v₁、v₂,矢量合成得风速|V|=√(v₁²+v₂²)与风向α=arctan(v₂/v₁),再换算为0~359°方位角。全程无转动部件,不存在启动风速和机械死区,方位角从0m/s起就连续可测。
结构上有两条路线。对射式换能器面对面布置,声程长、信噪比好,但需要外露支撑臂,体积偏大;反射式让声波经底部反射面折返,换能器集中在一侧,结构紧凑,代价是多路径反射干扰,需用声波相位补偿分离主路径信号。虹岳HY-WDS2超声波风速仪、HY-WDSS2四爪风速仪采用反射式加相位补偿,这是紧凑外形下保持测角精度的关键。
还有一项容易被忽略的设计:内置三轴电子罗盘。仪器测出的角度本质上是相对自身壳体的,罗盘把它换算成以正北为基准的“真实风向”,同时保留壳体基准的“虚拟风向”。固定气象站上两者只差一个安装方位角,但在车载、船载、无人机平台上,壳体方位随时在变,虚拟风向没有意义,只能靠罗盘实时换算。
四、误差溯源:先分清系统误差和随机误差
安装零位偏差是量级最大、也最容易被忽略的一项,属于系统误差。外壳上的N标记没有对准正北,整段风向数据就整体偏移同一个角度,长期不会被察觉。工程做法是安装后与已知方位比对(GPS方位、远处参照物或另一台已校验仪器),把偏差修到标称精度以内。
流场扰动属于第二类。支架、横臂和仪器壳体都会改变探头附近的流场,风向在支架下风侧时误差最大。超声波探头分散在圆周上,不同方位的遮挡效果并不相同,所以安装规范要求仪器高于周边障碍物、远离塔架。
第三类来自传感器状态:换能器表面覆冰、积水、积尘会改变声波耦合,轻则解算偏差,重则信号丢失。寒冷地区的对策是加温——虹岳HY-WDSS2四爪风速计加热功率最大120W,HY-WDS2超声波风速仪在紧凑机身内集成智能加温模块。
最后一类是平均窗口的代表性误差。仪器以1Hz甚至10Hz采样,输出的却是2分钟、10分钟滚动平均与3秒阵风值。窗口不同,风向可能相差几十度——阵风值是瞬时的,10分钟平均是主导方向,直接比较没有意义。HY-WDSS2四爪风速计按国际气象组织要求同时输出平均风与阵风,正是为了分开这两种时间尺度。
五、风向的平均:算法选错,差180°
气象业务上处理风向序列的标准做法是矢量平均:把每个样本拆成东向和北向分量,分别求平均后再反算方位角,即u=sinθ、v=cosθ,θ=atan2(平均u,平均v)。这样处理,359°与1°的平均结果落在0°附近,符合物理直觉。
更严谨的做法是风速加权:静风附近的风向样本噪声大,与大风的样本等权重参与平均,等于用无效数据稀释有效信息;加权后由大风时段的样本主导结果。
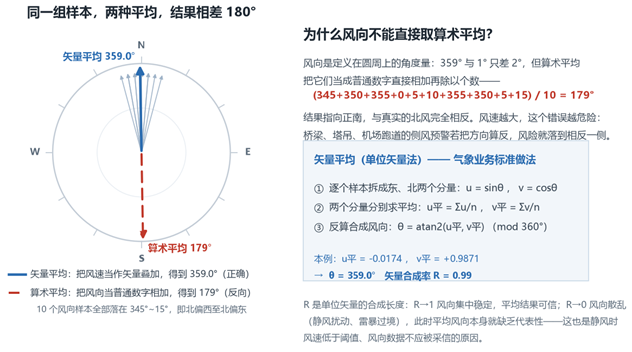
图5 10个北侧集中样本的两种平均:算术平均得到179°,矢量平均得到359.0°
六、读参数表时该看什么
把虹岳科技四款超声波测风产品的风向指标排在一起,选购时的关注点就清楚了。
| 项目 | HY-SA3 | HY-WDS2 | HY-WDSS2 | HY-W3DS2 |
| 风向量程 | 0~359° | 0~360° | 0~360° | 0~359°(俯仰±60°) |
| 风向精度 | ±3° | ±3° | ±3°(V≥1m/s) | ±3° |
| 分辨率 | 1° | 1° | 1° | 1° |
| 输出频率 | 1Hz | 1Hz | 1Hz(4Hz选配) | 1Hz(2/5/10Hz选配) |
| 加温能力 | 无 | 内置智能加温模块 | 最大120W | 支持DC24V加热 |
| 整机重量 | 0.18kg | 0.36kg | 1.13kg | 0.11kg |
| 典型场景 | 家庭与农田气象、环境监测 | 交通气象、多要素一体化 | 高速、港口、海上平台 | 无人机、边界层湍流 |
表1 虹岳科技四款超声波测风产品风向指标对照
三点结论。一是±3°虽是二维超声波测风的通用精度等级,但必须看适用条件,HY-WDSS2四爪风速仪明确标注V≥1m/s属负责任做法。二是分辨率1°不等于精度 1°,前者只是可分辨的最小变化,精度取决于标定与算法。三是决定长期数据质量的其实是加温能力与防护设计——严寒或海上,冬季失灵的仪器不如一台指标一般但全年连续可用的仪器。
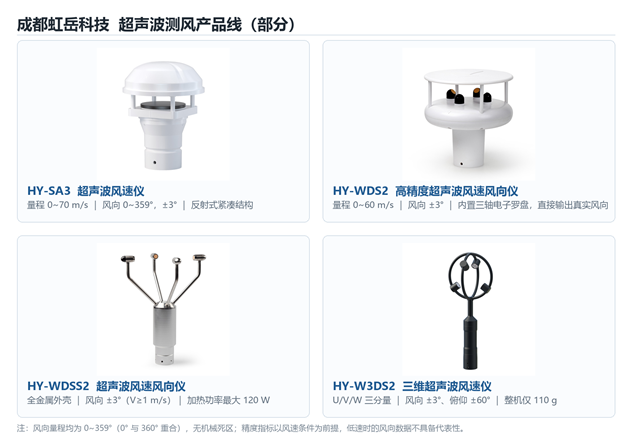
图6 虹岳科技超声波测风产品线(部分)及风向相关指标
七、结语
风向测量的难点不在传感器本身,而在围绕它的三个环节:安装方位、平均算法、数据有效性判定。传感器决定上限,这三件事决定能否达到上限。
一条实用经验:先看风速,再看风向。低于1m/s时段的记录不必当真;跨零度附近的数据先确认是否用了矢量平均;若数据分布平滑得反常,优先怀疑安装零位偏移和轴承卡滞。